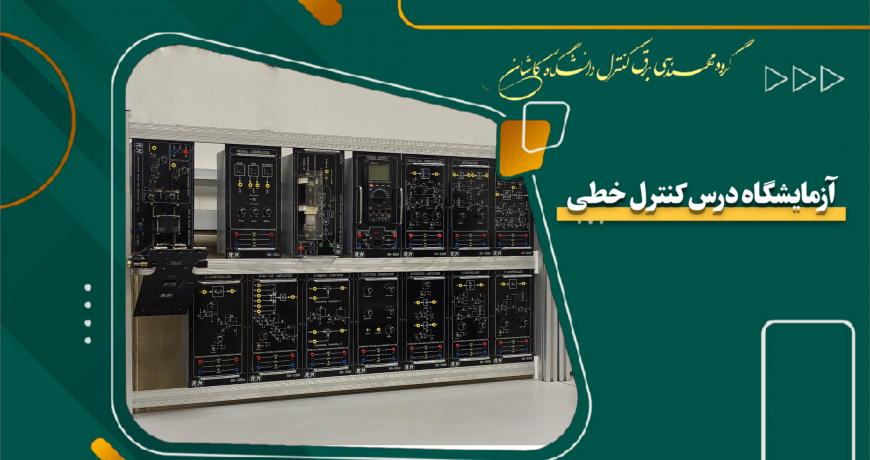
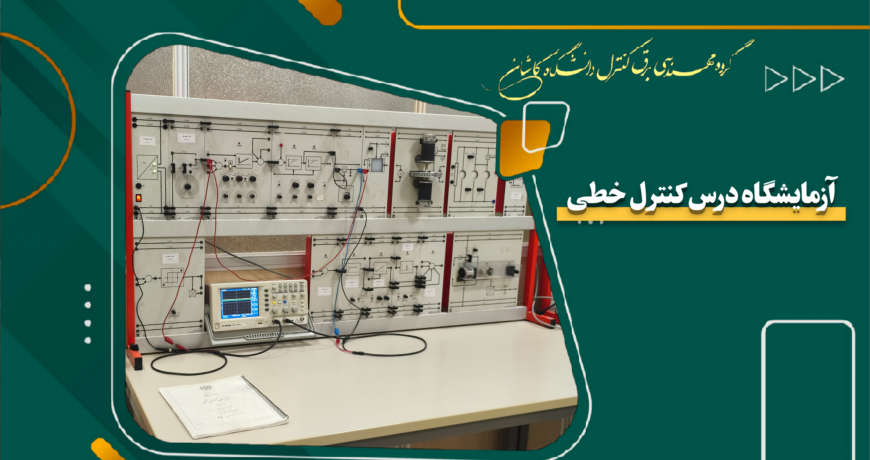
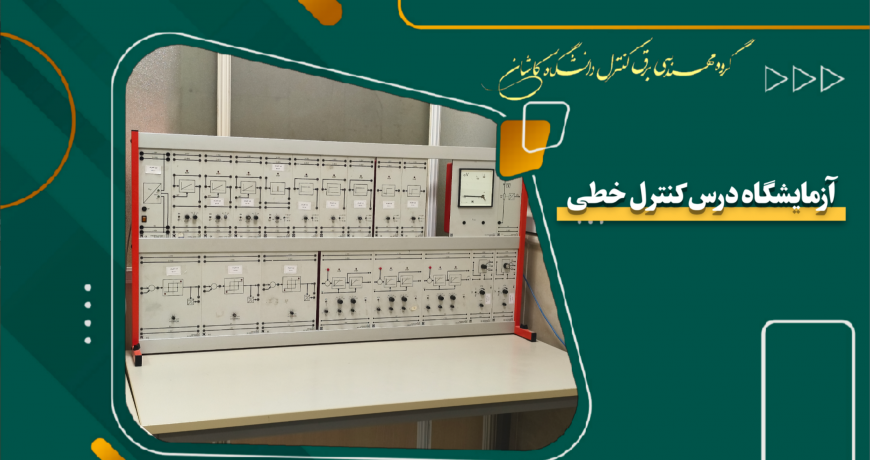
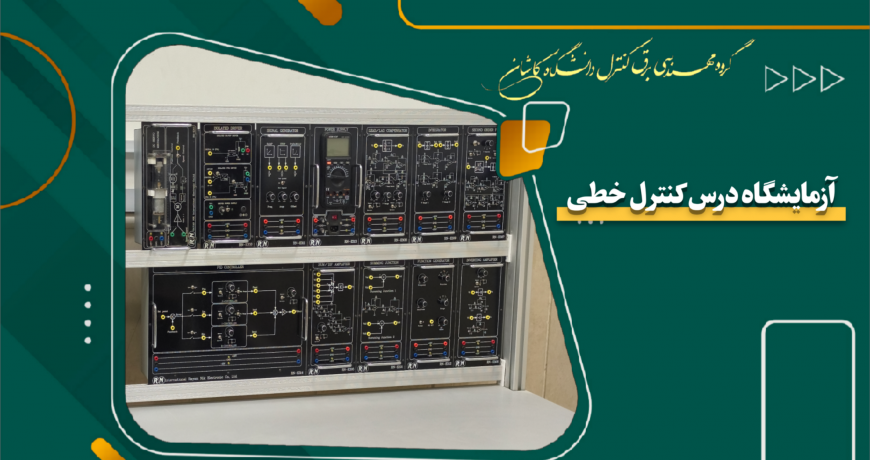
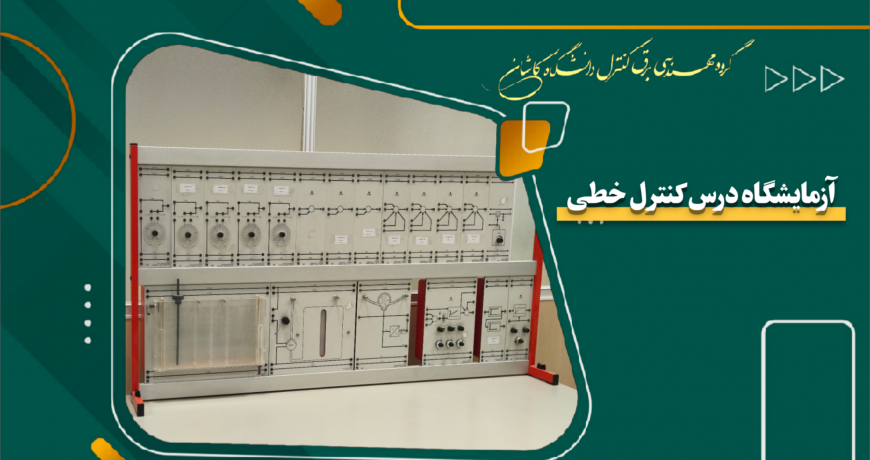
آزمایشگاه کنترل خطی
در کنترل تمام سیستمها، هدف دستیابی به الگویی است که سیستم کنترلشونده در حداقل زمان با حداقل خطا، به فرمان داده شده پاسخ مناسب دهد. برای مثال در طراحی و ساخت کنترلگر برای یک روبات، سعی بر این است که الگوریتمهای کنترل به گونهای اختیار شوند که روبات در حداقل زمان ممکن، بدون خطا از فرمانهای صادر شده اطاعت کند.
فیدبک، عاملی است که امکان کنترل بهتر را برایمان فراهم میکند و چون هدف، پایداری سیستمها میباشد لذا فیدبک باید از نوع منفی باشد. اما برای رسیدن به رفتار دلخواه سیستم، استفاده از فیدبک به تنهایی کافی نیست و برای بهبود عملکرد سیستم بایستی از کنترلگر استفاده نمود. بر حسب سیستم، میتوان از کنترلگرهای On/Off وP و PIو PID استفاده نمود.