

راه اندازی ست آزمایش کنترل سیستم چهار تانک
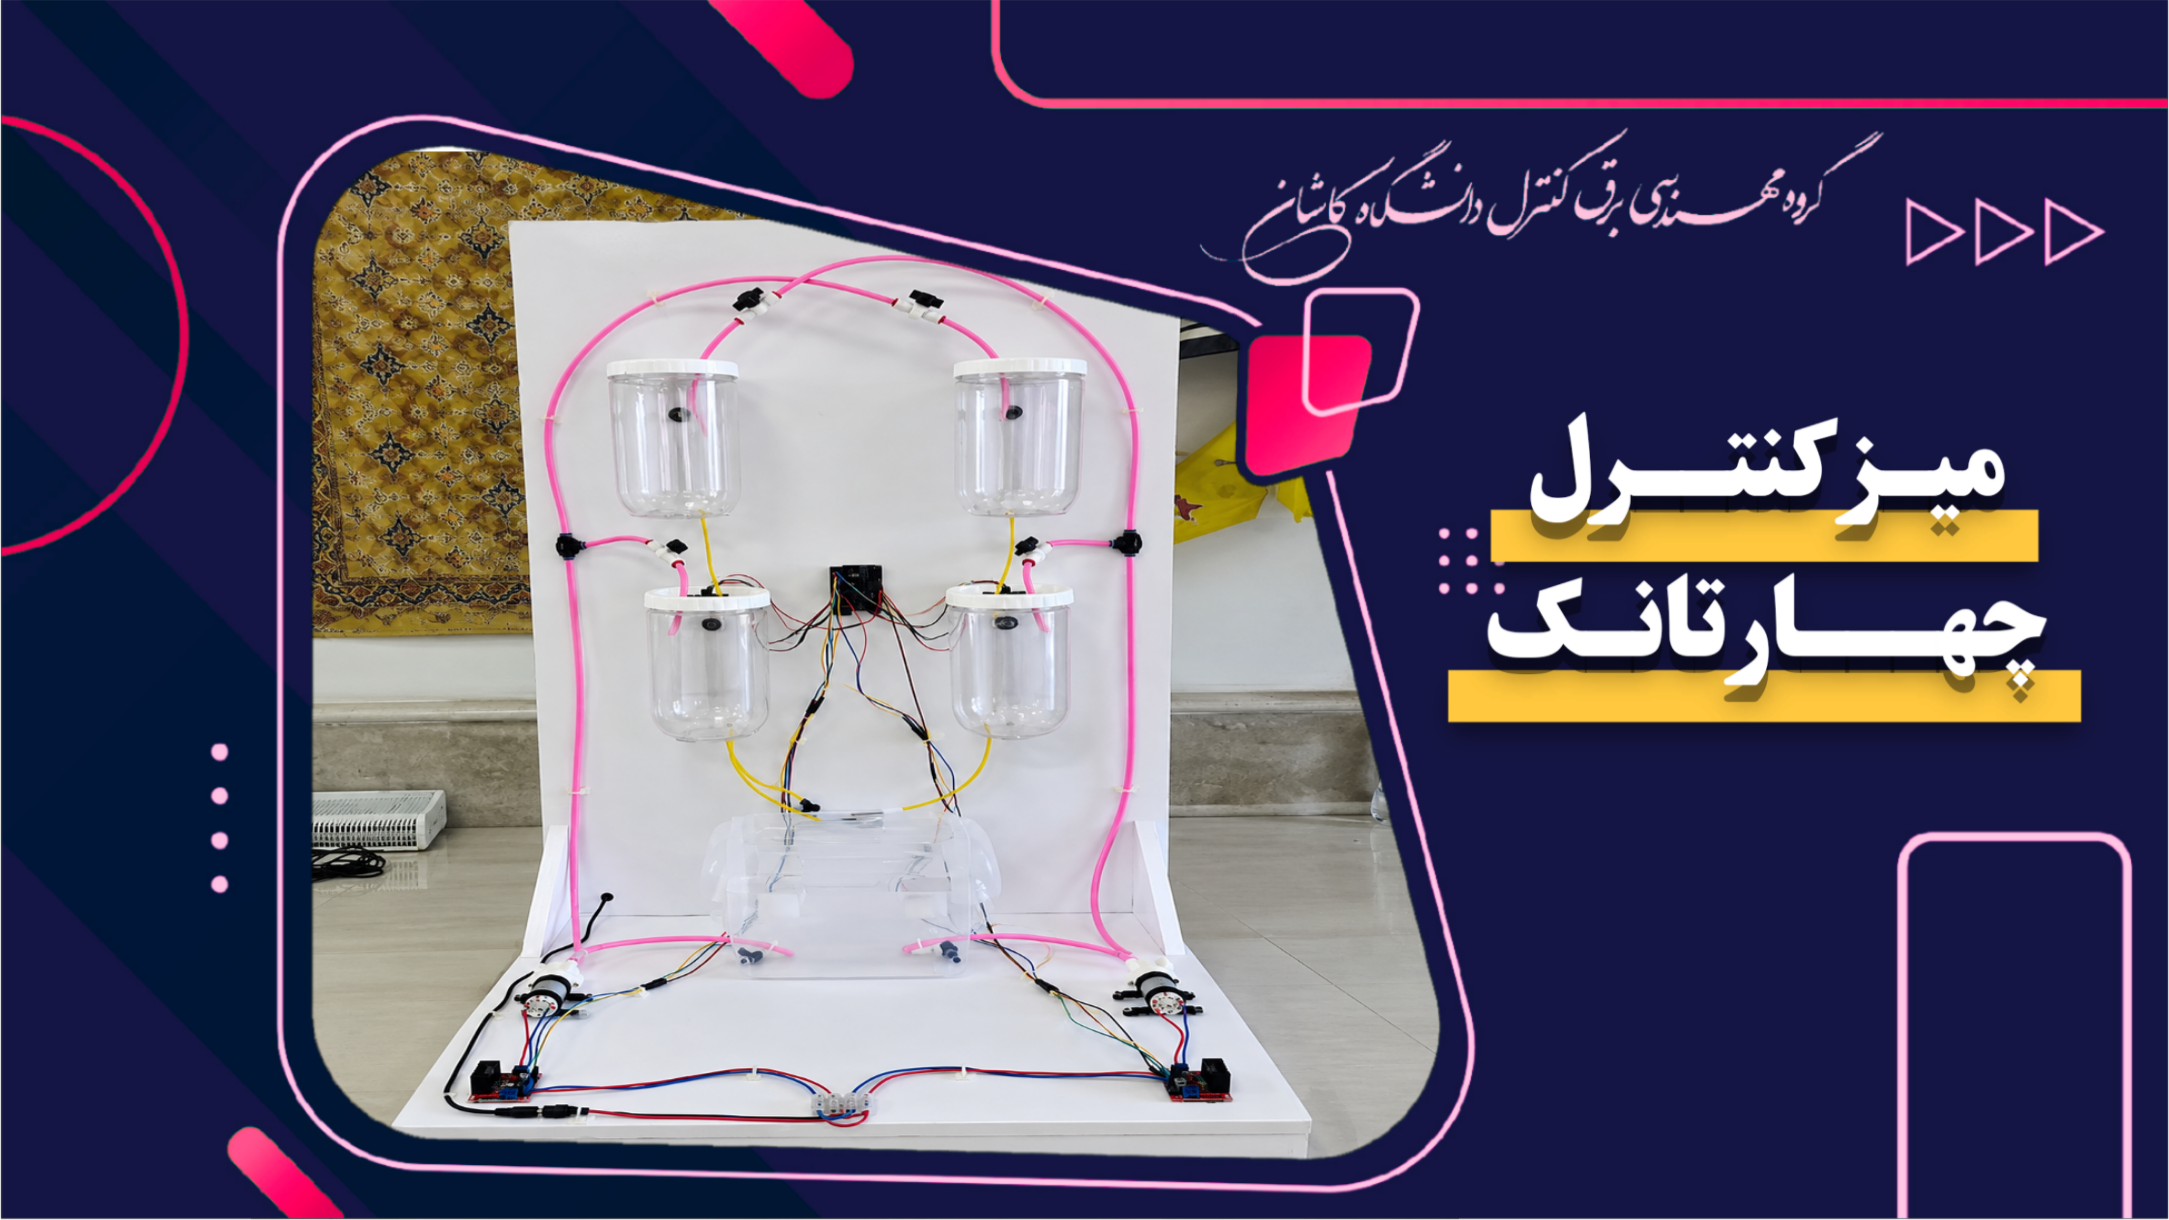
میز آزمایشگاهی مدل چهار تانک توسط آقایان سید امیرارسلان طباطبایی و عرشیا یوسفی به عنوان پروژه کارشناسی ساخته شد.
مقدمه
سیستمهای چندمتغیره با کوپلینگ، دستهای از سیستمهای دینامیکی هستند که در آنها چند ورودی و چند خروجی به صورت همزمان بر یکدیگر اثر میگذارند. کنترل چنین سیستمهایی به دلیل وجود اثرات متقابل، تأخیرهای ذاتی و محدودیتهای فیزیکی، همواره یکی از چالشهای اساسی مهندسی کنترل بوده است. سیستم چهار تانک کوپلشده، به عنوان یک بنچمارک کلاسیک در این حوزه شناخته میشود که رفتار دینامیکی آن شباهت زیادی به فرآیندهای صنعتی نظیر برجهای تقطیر، مخازن ذخیره و سیستمهای تصفیه آب دارد. در این پروژه، یک نمونه آزمایشگاهی از این سیستم طراحی، ساخته و کنترل شد. هدف اصلی، تنظیم سطح آب دو تانک هدف روی مقدار مرجع چهار سانتیمتر با استفاده از کنترلر PID بود.
ساختار سیستم
سیستم مورد نظر از چهار تانک استوانهای شفاف با قطر دوازده و نیم سانتیمتر و ارتفاع شانزده و هفتاد و پنج صدم سانتیمتر تشکیل شده است. تانکهای یک و دو در تراز پایین به عنوان تانکهای هدف و تانکهای سه و چهار در تراز بالا به عنوان تانکهای میانی قرار گرفتهاند. پمپ یک جریان آب را به تانکهای یک و چهار و پمپ دو جریان آب را به تانکهای دو و سه هدایت میکند. سرریز تانک چهار به تانک دو و سرریز تانک سه به تانک یک متصل است. علاوه بر این، هر تانک دارای یک سوراخ تخلیه سه میلیمتری در کف است که موجب تخلیه دائمی آب میشود. تجهیزات مورد استفاده شامل برد آردوینو، دو پمپ دیافراگمی دوازده ولت، درایور L298N، دو سنسور اولتراسونیک HC-SR04 و یک منبع تغذیه دوازده ولت است.
پیادهسازی نرمافزاری
در بخش نرمافزار، کد آردوینو وظیفه خواندن سیگنال سنسورها با فیلتر میانگین متحرک، محاسبه خروجی PID به صورت دیجیتال با قابلیت ضد اشباع انتگرالی و برقراری ارتباط سریال با متلب را بر عهده دارد. پروتکل ارتباطی شامل دستورات شروع، توقف، تنظیم نقطه هدف، تنظیم ضرایب PID، فعالسازی محدودیت نرم و حالت پاسخ پله است. در سمت متلب نیز یک رابط کاربری گرافیکی طراحی شد که نمایش زنده سطح تانکها و مقدار PWM، تنظیم آنلاین نقطه هدف و ضرایب PID و ذخیره خودکار دادهها را امکانپذیر میکند.
مراحل آزمایش
آزمایشها در چند مرحله انجام شد. در مرحله نخست، پاسخ پله سیستم با اعمال ورودی ثابت ثبت شد و از دادههای حاصل، مدل تقریبی از نوع تابع تبدیل مرتبه اول با تأخیر استخراج گردید. در مرحله بعد، ضرایب PID با تنظیم دستی بهینه شدند. سپس برای جلوگیری از کارکرد پمپها با توان کامل، یک محدودیت نرم اعمال شد که در آن سقف خروجی به صورت دینامیک با بزرگی خطا افزایش مییابد ولی هرگز از مقدار ۲۵۰ فراتر نمیرود. در ادامه، اثر نشتی در یکی از تانکها بررسی شد و مشخص گردید که کنترلر تا حد مشخصی قادر به جبران آن است، اما با بزرگ شدن نشتی، خروجی PWM به سقف میرسد و سیستم از کنترل خارج میشود. در آزمایشی دیگر با خاموش کردن پمپ یک، سیستم به حالت تکورودی تبدیل شد و نشان داده شد که با یک پمپ نمیتوان دو تانک را به صورت مستقل کنترل کرد. در نهایت، با تنظیم نامتقارن شیرها به گونهای که تانکهای هدف جریان کمتری دریافت کنند، پاسخ پله مجدد ثبت شد و ضرایب PID بر اساس مدل جدید بازتنظیم شدند.
نتایج
نتایج نشان داد که کنترلر PID قادر است سطح تانکها را با خطای کمتر از نیم سانتیمتر روی نقطه هدف نگه دارد. محدودیت نرم باعث کاهش فشار روی پمپها و افزایش پایداری سیستم شد. کوپلینگ ناشی از سرریز تانکهای میانی در رفتار سیستم تأثیرگذار بود و در حضور نشتی بزرگ، محدودیت فیزیکی پمپ مانع از حفظ نقطه هدف شد. همچنین مشخص شد که با یک پمپ، کنترل همزمان دو تانک تنها به صورت مصالحهای امکانپذیر است.
جمعبندی
این پروژه نشان داد که کنترل سیستمهای چندمتغیره با کوپلینگ، نیازمند تنظیم دقیق ضرایب PID و در نظر گرفتن محدودیتهای فیزیکی است. استفاده از محدودیت نرم و فیلتر نرمافزاری، عملکرد سیستم را در حضور نویز و اغتشاش بهبود میدهد و نتایج این آزمایشها میتواند به عنوان مرجع برای سیستمهای صنعتی مشابه مورد استفاده قرار گیرد.
نظر شما :